Поправки RTK
Позиционирование RTK (Real-Time Kinematic) требует двух станций: базы, которая неподвижно стоит на точке, и ровера, который перемещается. База передаёт поправки RTCM; ровер объединяет их со своими измерениями и достигает сантиметровой точности относительно базы. MS2net работает в любой из этих ролей; на этой странице показано, как выбрать роль, как передаются поправки, и приведены четыре готовые схемы.
Выбор режима
| Как | Что происходит |
|---|---|
| Rover или Base в меню кнопки | Станция сразу переходит в этот режим. |
| Режим при включении в разделе Система | Режим, в котором станция запускается при включении и после Выход из режима настройки. |
Это одна и та же настройка: Rover или Base в меню кнопки меняют и Режим при включении, поэтому станция снова запускается в режиме, в котором работала последним.
Выбор канала связи
| Канал | Направление | Что нужно | Дальность | Где настраивается |
|---|---|---|---|---|
| ESP-Now | База → роверы | Две станции MS2net, больше ничего; сопряжённые или любая станция в зоне действия при включённом Заменить широковещательный адрес | Не более нескольких сотен метров в прямой видимости; препятствия сильно её сокращают (Дальность и связь) | Радио ESP-Now |
| Радиоканал LoRa | База → роверы | Встроенный радиомодуль LoRa (антенна LOR) на каждой станции, с одинаковой скоростью порта | Несколько километров в прямой видимости; меньше при препятствиях и низких антеннах | Порты |
| NTRIP | База → кастер → роверы | Сохранённая сеть WiFi с доступом в Интернет и кастер | Не ограничена, пока обе станции в сети | Ровер: Клиент NTRIP · База: Сервер NTRIP, до двух кастеров одновременно |
| Сервер TCP | База → программы в локальной сети | Сохранённая сеть WiFi | Локальная сеть | TCP/UDP › Сервер TCP, с Только RTCM (режим базы) |
| Bluetooth | Телефон или контроллер → ровер | Приложение со своим клиентом NTRIP, подключённое по Bluetooth | Подключение телефона к Интернету | На стороне приложения |
LoRa или ESP-Now. Радио LoRa работает на несколько километров в прямой видимости, но его полоса узкая: база передаёт по нему облегчённый набор 868 МГц ЕС. ESP-Now работает не дальше нескольких сотен метров, поэтому подходит для работы на одном объекте; его полоса гораздо шире, и база может передавать все свои сообщения с заводскими частотами или чаще.
Каналы можно использовать одновременно: база может передавать по LoRa и на кастер в одно и
то же время. Какие сообщения RTCM передаёт база и как часто, задаётся в разделе
База › Частоты RTCM; вариант 868 МГц ЕС там
предназначен для радио LoRa. Кастеру станция представляется как NTRIP SoluTOP MS2net/ с
версией прошивки, например NTRIP SoluTOP MS2net/v1.3.N.
Самоопределение или фиксированная
База должна знать, где она стоит. Оба способа настраиваются в разделе База.
| Способ | Когда | Как работает |
|---|---|---|
 Самоопределение (заводской выбор) |
Положение точки неизвестно | База ждёт, пока горизонтальная точность не станет лучше 1 м, затем усредняет свои положения, пока не будут достигнуты и минимальное время, и требуемая точность. |
 Фиксированная |
Координаты точки известны | Координаты вводятся в ECEF или как широта, долгота и высота; база сразу начинает передачу. |
Самоопределение относительно
Положение, полученное самоопределением, имеет погрешность автономного положения — от дециметров до метра и более. Роверы точны относительно базы, но вся съёмка сдвинута на эту погрешность. Когда важны абсолютные координаты, установите базу на известную точку в режиме Фиксированная.
В режиме базы станция всегда работает с одним измерением в секунду, какой бы ни была частота измерений, заданная для ровера.
Готовые схемы
Кроме шагов, в которых названо меню кнопки, всё делается на странице настройки, когда станция в режиме настройки (см. Первый запуск › Откройте страницу настройки), а одно нажатие Сохранить в конце сохраняет всё. В каждой схеме Режим при включении задаётся до Сохранить, поэтому по Выход станция переходит в свой рабочий режим; выбор Rover или Base в меню кнопки после Выход даёт тот же результат.
1 · Ровер на NTRIP-кастере
Перед началом: данные кастера от сервиса поправок (адрес, порт, пользователь, пароль, точка монтирования) и сеть WiFi с доступом в Интернет в поле (подойдёт точка доступа телефона).
- В разделе WiFi › Сети добавьте сеть, которую ровер будет использовать в поле.
- В разделе ГНСС › Клиент NTRIP отметьте Включить клиент NTRIP и заполните кастер, порт, пользователя, пароль и точку монтирования. Для сетевых сервисов (VRS, ближайшая точка монтирования) оставьте включённым Отправлять GGA кастеру.
- В разделе Система установите Режим при включении в Ровер, затем нажмите Сохранить и Выход. Дисплей показывает Rover, затем Rover Started.
- Вынесите станцию на открытое место под открытое небо. Значок WiFi чередуется со входящей стрелкой, двойной круг мигает (RTK float), затем горит постоянно (RTK fix), и светодиод RTK горит постоянно. Экраны приведены в разделе Дисплей › От отсутствия положения до RTK fix.
Если кастер недоступен, клиент продолжает попытки, не реже чем раз в две минуты; пользователь или пароль, отвергнутые кастером, останавливают его до изменения настроек или перезапуска станции.
2 · База на NTRIP-кастере
Типичное применение референсной станции: база публикует свои поправки на кастере, и любой ровер с клиентом NTRIP получает их через Интернет. Перед началом: данные кастера (адрес, порт, точка монтирования и её пароль, а также пользователь, если кастер его требует), сеть WiFi с доступом в Интернет там, где стоит база, и антенна на точке под открытым небом.
- В разделе WiFi › Сети добавьте сеть с доступом в Интернет.
- В разделе База выберите Фиксированная и введите координаты точки. Если координаты неизвестны, выберите Самоопределение: база сама измерит своё положение с погрешностью автономного положения (см. Самоопределение или фиксированная).
- В разделе База › Сервер NTRIP отметьте Включить сервер NTRIP и заполните Кастер 1: Адрес кастера, Порт кастера, Точка монтирования и Пароль точки монтирования; Пользователь кастера и Пароль пользователя можно оставить пустыми, сервер их не отправляет (см. База › Сервер NTRIP). Чтобы передавать на второй кастер, заполните и Кастер 2.
- В разделе Система установите Режим при включении в База, затем нажмите Сохранить и Выход. Дисплей показывает Base, затем Base Started; при Самоопределение он сначала проходит через ожидание и самоопределение.
- Проверьте передачу: дисплей показывает
Xmittingи растущий счётчикRTCM:, затемCasting, когда кастер получает поправки, и значок WiFi чередуется с исходящей стрелкой. Экран приведён в разделе Дисплей › Передача на NTRIP-кастер.
Если Casting не появляется, сервер продолжает попытки, не реже чем раз в две минуты, пока
кастер недоступен; пароль, отклонённый кастером, останавливает его, пока не изменятся
настройки кастера или режим либо станция не перезапустится. Проверьте адрес, порт, точку
монтирования и пароль. Состояние каждого кастера — в
его строке NTRIP Server в начале последовательного меню s (см.
Карта меню › Система); другие причины — в разделе
Устранение неполадок › База.
3 · База и ровер по LoRa
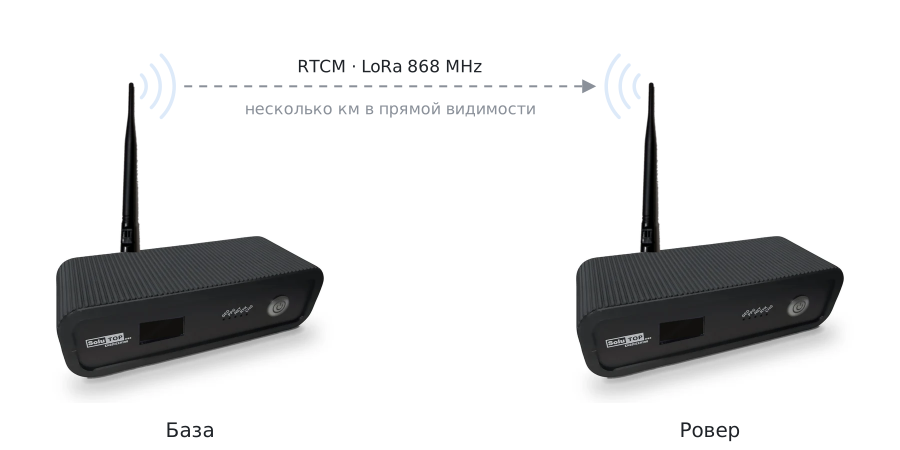
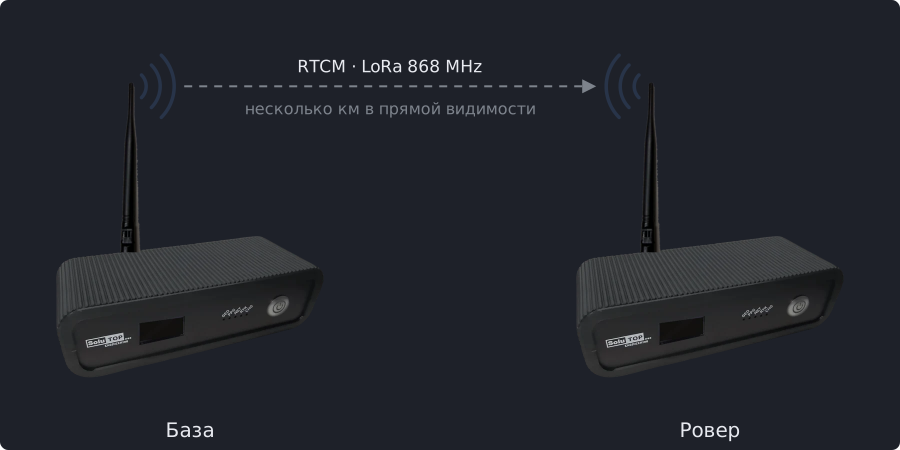
Рисунок 1 — База и ровер по LoRa
Перед началом: две станции MS2net, на каждой подключена антенна LOR.
- На обеих станциях проверьте в разделе Порты, что Скорость радио LoRa совпадает со скоростью радиомодуля (заводское значение 57600), и в разделе Радио ESP-Now, что Радио установлено в Выключено: при включённом ESP-Now порт LoRa выключен.
- На базе выберите Самоопределение или Фиксированная в разделе База. Нажмите 868 МГц ЕС в разделе База › Частоты RTCM: набор для радио LoRa (ровер сохраняет RTK fix, измерено 1,4 см).
- На базе установите Режим при включении в База, затем нажмите Сохранить и
Выход. Установите её под открытым небом: дисплей показывает Base, затем
Xmittingи растущий счётчикRTCM:. - На ровере установите Режим при включении в Ровер, затем нажмите Сохранить и Выход: двойной круг мигает (RTK float), затем горит постоянно (RTK fix).
Радио LoRa и нормы
Радио LoRa работает в диапазоне 868 МГц, свободном и не требующем лицензии в Европе, где нормы ограничивают максимальную излучаемую мощность (25 мВт э.и.м.) и требуют занимать канал не дольше необходимого. Поэтому оба радиомодуля поставляются настроенными на 868,125 МГц и 13 дБм с антенной 3 дБи из комплекта, а база передаёт сокращённые сообщения 868 МГц ЕС, при которых радио передаёт как можно меньше.
Эти параметры (канал, мощность, скорость в эфире) нельзя изменить на странице настройки: их можно изменить только на самом радиомодуле, через USB-адаптер, подключённый непосредственно к нему. Тот, кто их меняет или ставит другую антенну, должен соблюдать действующие нормы для радиоустройств там, где используется станция.
4 · База и ровер по ESP-Now
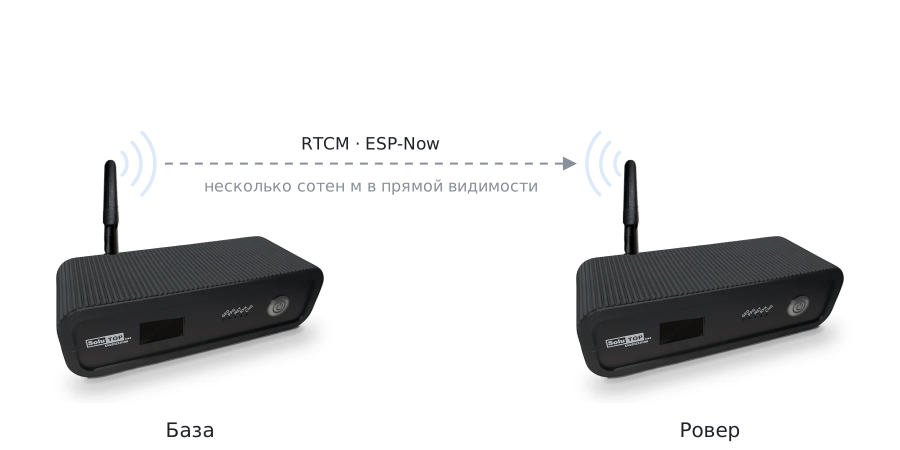
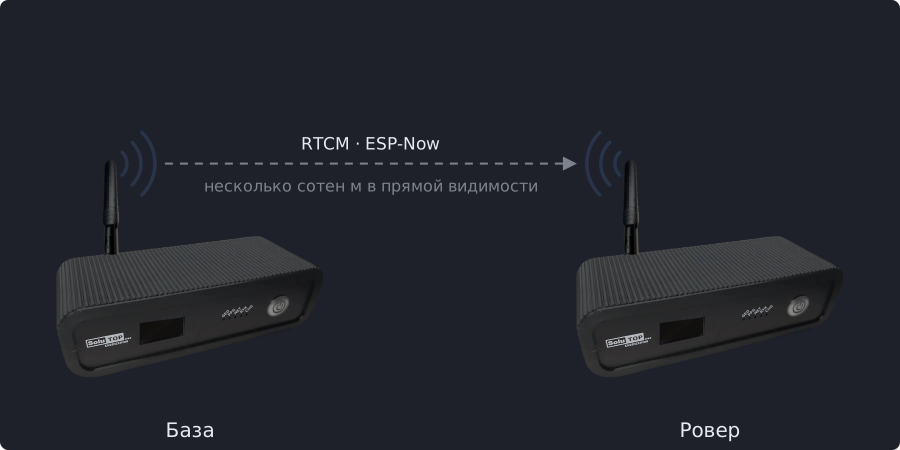
Рисунок 2 — База и ровер по ESP-Now
Перед началом: две станции MS2net, на каждой подключена антенна ESP, а WiFi выключен на обеих или обе подключены к одной сети, так как для сопряжения нужен один канал (см. Радиоканал и WiFi).
- Поставьте две станции рядом и на обеих выберите E-Pair в меню кнопки. Дисплей показывает ESP-Now Pairing, затем ESP-Now Paired: обе установили Радио в ESP-Now и запустились как роверы (см. Радио ESP-Now › Быстрая настройка).
- На базе выберите Config в меню кнопки, откройте страницу и выберите Самоопределение или Фиксированная в разделе База. База может оставаться в сети WiFi; ровер держит WiFi выключенным и сам находит канал базы (см. Радиоканал и WiFi).
- На базе установите Режим при включении в База, затем нажмите Сохранить и
Выход: дисплей показывает Base, затем
Xmittingи растущий счётчикRTCM:. - Ровер оставьте как есть: после сопряжения он работает как ровер. Значок ESP-Now чередуется со входящей стрелкой, светодиод NET мигает голубым, пока приходят поправки, а двойной круг мигает (RTK float), затем горит постоянно (RTK fix).
Без сопряжения: если включён Заменить широковещательный адрес (заводская настройка), пропустите шаг 1 и установите Радио в ESP-Now в разделе Радио ESP-Now на обеих станциях — вместе с шагами 2 и 3 на базе и с Режим при включении в Ровер на ровере.
Несколько баз на одном объекте: задайте каждой базе и её роверам свой Сетевой ключ ESP-Now, чтобы каждый ровер принимал только поправки своей базы. При обновлении прошивки обновляйте роверы раньше базы (см. Радио ESP-Now › Пакеты и сетевой ключ).
Ровер вне зоны действия базы: поставьте между ними другой ровер с включённым Ретранслятором ESP-Now; он передаёт поправки роверам, которые плохо слышат базу.
На объекте нет базы, но в одной точке есть WiFi с Интернетом: ровер в этой точке с клиентом NTRIP, Радио в ESP-Now и отмеченным Шлюз ESP-Now становится шлюзом и передаёт поправки кастера остальным роверам. Целая сеть станций, построенная так, описана в разделе Сеть мониторинга.
Как понять состояние RTK
| Решение | Дисплей (7) | Светодиод RTK |
|---|---|---|
| Автономное положение или его отсутствие |  Одинарный круг |
Не горит |
| RTK float |  Двойной круг, мигает |
Мигает |
| RTK fix | Двойной круг, горит постоянно |
Горит постоянно |
В режиме базы светодиод RTK не горит. Все экраны приведены в разделе Дисплей, светодиод — в разделе Характеристики › Светодиод RTK.
Как ровер выходит на решение
Экраны ровера на пути от отсутствия положения до RTK fix приведены в разделе Дисплей › От отсутствия положения до RTK fix.
Как понять состояние базы
| Состояние | Дисплей |
|---|---|
| Ожидание точности, нужной для начала (только самоопределение) | Мигающие значок базы и круг, текущая точность |
| Идёт самоопределение | Мигающий значок базы, Mean: — достигнутая точность, Time: — прошедшие секунды |
| Передача | Значок базы горит постоянно (значок фиксированной базы при Фиксированная), Xmitting и растущий счётчик RTCM: |
| Передача, в том числе на кастер |   Casting и счётчик RTCM:; вверху слева значок WiFi чередуется с исходящей стрелкой |
Экраны приведены в разделе Дисплей › В режиме базы: ожидание и самоопределение, передача, передача на NTRIP-кастер.